Lunghezza di curve e integrali curvilinei
Lunghezza di una curva
Section titled “Lunghezza di una curva”Sia una curva e sia una suddivisione di . Di conseguenza anche il sostegno di è suddiviso in punti definiti da .
Consideriamo i segmenti . La lunghezza dell’unione è data da:
Ora denotiamo:
Se , allora la curva si dice rettificabile e è detta lunghezza di .
Teorema della lunghezza di una curva
Section titled “Teorema della lunghezza di una curva”Sia una curva di classe . Allora è rettificabile e:
Lunghezza di curve piane cartesiane
Section titled “Lunghezza di curve piane cartesiane”Sia una curva piana cartesiana di classe , ovvero:
Allora è rettificabile e:
Indipendenza della lunghezza dalla parametrizzazione
Section titled “Indipendenza della lunghezza dalla parametrizzazione”Siano e curve di classe equivalenti. Allora:
Lunghezza di una curva a tratti
Section titled “Lunghezza di una curva 𝐶1 a tratti”La lunghezza di una curva a tratti è data dalla somma delle lunghezze dei vari segmenti che la compongono.
Integrali curvilinei di I specie
Section titled “Integrali curvilinei di I specie”Sia una curva di classe e sia una funzione continua. Si definisce l’integrale curvilineo di I specie di su come:
Se è una curva chiusa e semplice, allora si usa anche il simbolo:
- L’integrale curvilineo di I specie è lineare:
- L’integrale curvilineo di I specie si estende a curve a tratti.
- Il valore dell’integrale curvilineo non dipende dalla parametrizzazione della curva.
Campi vettoriali
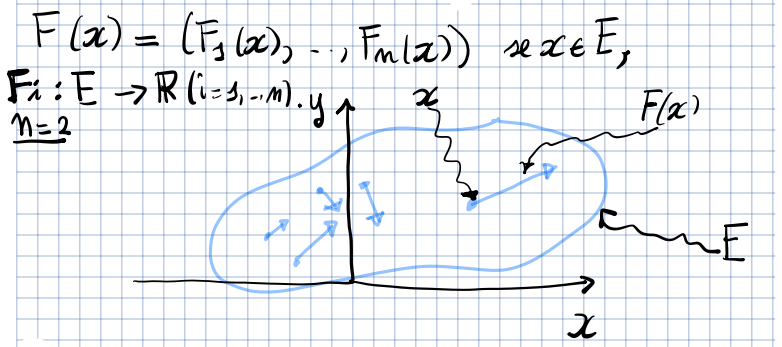
Section titled “Campi vettoriali”Si chiama campo vettoriale su un insieme una mappa , dove .
In fisica, un campo vettoriale può rappresentare una forza applicata ad un punto .
Forma differenziale
Section titled “Forma differenziale”Dato un campo vettoriale , si chiama forma differenziale (lineare) su l’espressione formale:
che si scrive anche come il prodotto scalare:
Dalla definizione si evince che ad ogni campo vettoriale corrisponde biunivocamente una forma differenziale.
Una forma differenziale su un insieme è detta di classe se
Lavoro compiuto da una forza lungo un percorso
Section titled “Lavoro compiuto da una forza lungo un percorso”Sia una forza , .
Il percorso è dato da , una curva di classe .
La forma differenziale rappresenta il lavoro compiuto dalla forza su un punto materiale che si muove di uno spostamento infinitesimo lungo la curva .
Il lavoro compiuto dalla forza nell’intervallo di tempo infinitesimo è dato da:
Integrali curvilinei di II specie
Section titled “Integrali curvilinei di II specie”Sia una curva di classe e sia una forma differenziale di classe su .
Si definisce integrale curvilineo di II specie di lungo il valore:
Se è chiusa, si scrive anche:
- L’integrale curvilineo di II specie è lineare.
- L’integrale curvilineo di II specie si estende anche a curve a tratti.