Integrale di convoluzione per sistemi LTI
Sistema analogico LTI
Section titled “Sistema analogico LTI”Un sistema di elaborazione di segnali è costituito in genere da una cascata di blocchi che applicano una trasformazione al segnale.
I sistemi che studieremo in questo corso saranno lineari e tempo-invarianti.
Linearità
Section titled “Linearità”La linearità viene espressa matematicamente come segue: dati 2 segnali e e 2 numeri reali e , un sistema è lineare se:
Nei sistemi lineari vale il principio di sovrapposizione degli effetti: la risposta a una combinazione lineare di ingressi è la combinazione lineare delle rispettive risposte.
Invarianza temporale
Section titled “Invarianza temporale”In un sistema tempo-invariante, la risposta non cambia al variare del ritardo del segnale in ingresso.
Convoluzione
Section titled “Convoluzione”Dato un sistema lineare tempo-invariante, è possibile calcolare la risposta ad un segnale in ingresso qualsiasi a partire dalla conoscenza della risposta all’impulso unitario .
Quindi ogni sistema può essere caratterizzato in base alla sua risposta a .
Dimostrazione:
Prendiamo un segnale e lo approssimiamo tramite una serie di rettangoli di durata e area unitaria.
Chiameremo il segnale approssimato e ogni rettangolo. Inoltre sarà la risposta del sistema a ogni rettangolo.
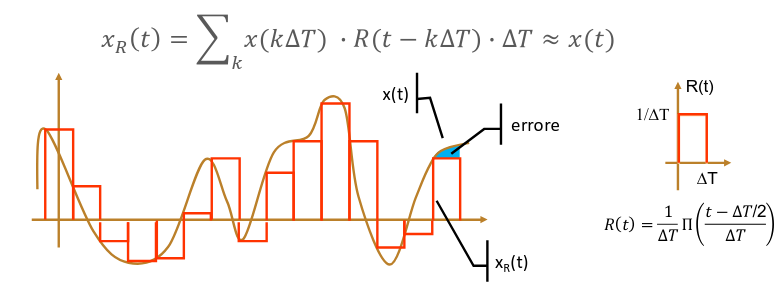
Poiché il sistema è LTI:
- la risposta ad una somma pesata di ingressi è la somma delle uscite ;
- la traslazione di produce una pari traslazione della corrispondente uscita;
Quindi la risposta al segnale è:
Usando un più piccolo miglioreremo l’approssimazione (l’area dell’errore tende a 0).
Al limite la funzione tende ad una funzione di durata nulla, ampiezza infinita e area unitaria. Abbiamo definito questa funzione come .
La risposta al rettangolo () tende a sua volta alla risposta all’impulso (che chiameremo ).
diventa l’integrale di una serie infinita di impulsi, coincidente con :
La stessa cosa vale per la risposta del sistema:
L’integrale sopra definito prende il nome di integrale di convoluzione e rappresenta l’uscita esatta di un sistema LTI in corrispondenza di un generico ingresso .
Interpretazione grafica
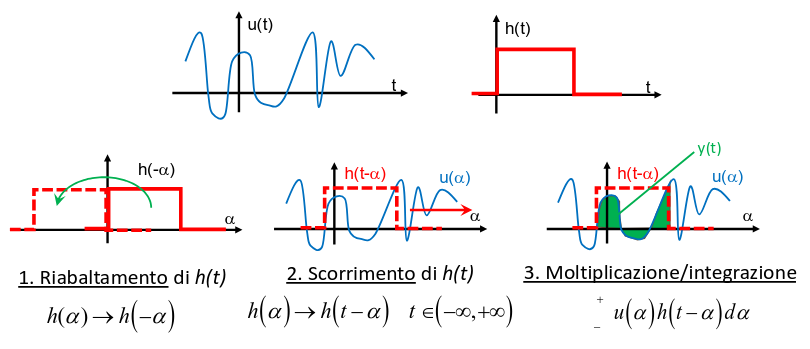
Section titled “Interpretazione grafica”Dato un segnale e la risposta impulsiva , la loro convoluzione può essere interpretata come la sequenza di 3 operazioni:
- ribaltamento di una delle due funzioni;
- traslazione della funzione ribaltata;
- prodotto punto a punto e integrazione del prodotto.
Proprietà
Section titled “Proprietà”- restituisce una funzione che ha durata maggiore di quella degli operandi;
- è un’operazione lineare (perché è un integrale);
- gode delle proprietà commutativa, associativa e distributiva rispetto alla somma.