Filtri reali, distorsione ed equalizzazione
Filtri ideali e filtri reali
Section titled “Filtri ideali e filtri reali”I filtri ideali sono irrealizzabili nella realtà. Per esempio, la risposta impulsiva di un filtro passa-basso è una , che rende il segnale non causale (fisicamente impossibile).
Per questo motivo, i filtri reali seguono un andamento più dolce (più è alta la pendenza, maggiore sarà il costo del circuito e la distorsione che genera).
I filtri più semplici da realizzare sono quelli passa-basso (basta la risposta di un circuito RC). I filtri passa-alto sono effettivamente dei passa-banda, perché non si può arrivare a frequenze infinite.
I filtri passa-banda sono più difficili: per loro si definisce la banda frazionaria , dove . Se questo valore è al di fuori del range , allora il filtro diventa molto più difficile da realizzare.
Distorsione ed equalizzazione
Section titled “Distorsione ed equalizzazione”Per definire la distorsione, bisogna prima definire cosa deve fare un sistema per non distorcere.
Un sistema non distorcente deve avere una risposta in frequenza . Quindi un sistema non distorcente è in realtà un filtro passa-tutto.
Per non distorcere, il fattore di amplificazione deve essere una costante, mentre la fase deve aumentare linearmente rispetto alle frequenze (il ritardo di gruppo deve essere costante).
Spettro di un sistema non distorcente:
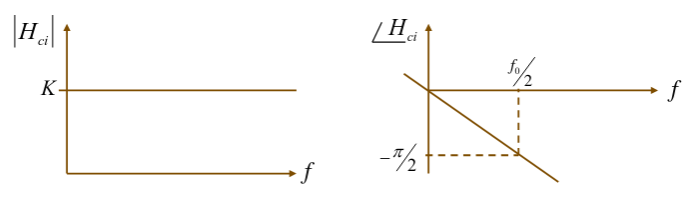
Spettro di un sistema distorcente:
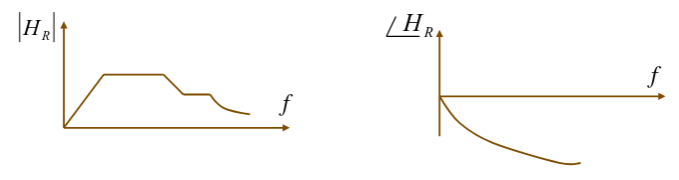
Misura delle distorsioni lineari
Section titled “Misura delle distorsioni lineari”Per misurare la distorsione generata da un sistema:
- Metto in ingresso un segnale (sinusoidale) con frequenza nota e vedo come viene ritardato/attenuato.
- Faccio la stessa cosa variando la frequenza. Così posso ricavare gli spettri della funzione di trasferimento.
Equalizzatori
Section titled “Equalizzatori”Se è presente una distorsione, si può provare a correggerla. I sistemi che producono tale correzione vengono chiamati equalizzatori (equalizzare significa appiattire la risposta in frequenza).
Il sistema equalizzatore viene messo in serie a quello distorcente.
Per trovare dobbiamo imporre e poi calcolare .
Distorsioni non lineari
Section titled “Distorsioni non lineari”Quando il sistema non è lineare, non possiamo trattarlo in termini di risposta impulsiva e risposta in frequenza.
Per capire cosa succede, si può approssimare il segnale usando funzioni polinomiali , dove, nel dominio delle frequenze, si nota che i termini di grado diventano auto-convoluzioni del segnale. Di conseguenza, lo spettro del segnale si deforma e si allarga, occupando più frequenze.
Se mettiamo in ingresso una sinusoidale, otteniamo:
La componente continua è facile da rimuovere. Mentre i termini frequenziali e danno più fastidio.
Una misura di linearità del sistema è data dalla distorsione di seconda armonica:
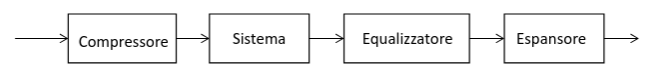
Se la non linearità è troppo alta, bisogna equalizzare il sistema (senza basarsi sulla ). Se si deve comunque usare un sistema non lineare, si può usare una tecnica chiamata companding:
- Si comprime il segnale con un altro sistema non lineare che limita il suo valore alla zona lineare del sistema da usare.
- Il segnale viene fatto passare nel sistema, correggendo eventuali distorsioni con un equalizzatore lineare.
- Si riespande il segnale con un sistema non lineare inverso a quello compressore.