Segnali multi-dimensionali, convoluzione e DFT
Teorema di convoluzione multi-dimensionale
Section titled “Teorema di convoluzione multi-dimensionale”Il teorema di convoluzione si estende direttamente al caso multi-dimensionale. Quindi basta moltiplicare la trasformata di Fourier multi-dimensionale per la risposta in frequenza:
Diventa quindi possibile applicare filtri sul dominio delle frequenze, come nel caso mono-dimensionale.
Segnali digitali multi-dimensionali
Section titled “Segnali digitali multi-dimensionali”- campionamento: occorre campionare in più dimensioni, tenendo conto delle diverse frequenze spaziali.
- quantizzazione: la quantizzazione rimane identica.
- codifica: i campioni vengono sempre associati a codici binari.
Nel campionamento bisogna evitare l’aliasing in ogni dimensione. Le varie dimensioni possono avere frequenze massime diverse. Bisogna quindi applicare il limite di Nyquist ad ogni dimensione.
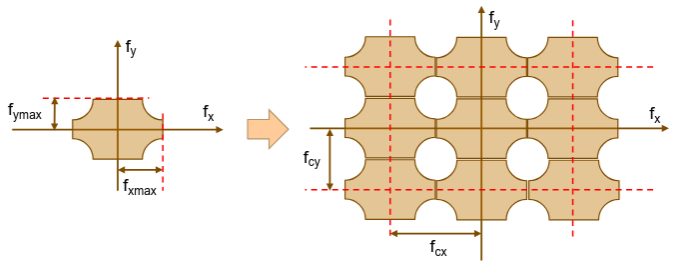
Dato che i campioni possono avere distanze diverse, si generano griglie rettangolari (in 2D). Per semplicità di solito si prende la frequenza massima tra tutte le dimensioni, in modo da ottenere griglie di dimensioni uguali.
Risposta di sistemi digitali multi-dimensionali
Section titled “Risposta di sistemi digitali multi-dimensionali”È possibile ottenere la risposta in frequenza multi-dimensionale continua, antitrasformarla e campionarla in ogni direzione. Quindi otteniamo filtri IIR multi-dimensionali, che si possono convertire in FIR tramite finestratura.
La maschera di convoluzione ottenuta deve avere lo stesso numero di dimensioni del segnale. Però il numero di campioni su ciascuna di esse può variare.
Convoluzione numerica multi-dimensionale
Section titled “Convoluzione numerica multi-dimensionale”Per applicare il filtro discreto al segnale, è necessario applicare la convoluzione in maniera discreta, dove è il numero di dimensioni del segnale/kernel e è il numero di campioni su ogni dimensione del kernel:
Applicare filtri multi-dimensionali ha una complessità di .
DFT multi-dimensionale
Section titled “DFT multi-dimensionale”La trasformata discreta multi-dimensionale è definita:
L’inversa:
Le proprietà e il teorema di convoluzione si applicano come nel caso mono-dimensionale.
Per la convoluzione lineare bisogna effettuare lo zero padding in ogni direzione.