Modulazione delta, DPCM e impulso di Kronecker
Dalla codificazione nasce un nuovo problema, ovvero ridurre il numero di bit emessi per rappresentare il segnale, senza diminuirne la qualità.
Esistono 2 tecniche che si basano sulla variazione differenziale del segnale e non sul suo valore assoluto:
Codificatore a modulazione delta
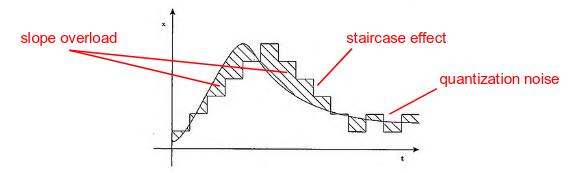
Section titled “Codificatore a modulazione delta”Con la modulazione delta, si codificano le variazioni (positive o negative) tra un campione e l’altro invece dei loro singoli valori.
Il passo è la quantità fissa da aggiungere o sottrarre al campione corrente rispetto al precedente. Quindi, dato che ci sono solo 2 possibili valori, si possono codificare come 0 e 1.
Svantaggi
Section titled “Svantaggi”Il primo tipo di errore si verifica quando ci sono variazioni brusche nel segnale, infatti il segnale codificato non può scendere o salire a una velocità maggiore di un per campione.
Il secondo, invece, si verifica nelle zone piatte, dato che il segnale deve continuare ad oscillare tra .
Codificatore DPCM
Section titled “Codificatore DPCM”Il valore del campione successivo si basa sulla codifica dell’errore commesso su una predizione (che deriva da 1 o più campioni precedenti).
Quindi, se l’errore di predizione sarà piccolo (succede quando il segnale predetto è molto correlato), serviranno pochi bit (codifica entropica).
Sistemi e filtri digitali
Section titled “Sistemi e filtri digitali”D’ora in poi non parleremo più di segnali continui nel tempo , ma useremo sequenze di campioni .
Proprietà di segnali digitali
Section titled “Proprietà di segnali digitali”simmetria:
- pari: ;
- dispari: ;
- guadagno: ;
- ritardo: (segnale traslato di campioni);
- fattore di scala: corrisponde a ricampionamenti del segnale, ovvero la compressione riduce il numero di campioni (e può introdurre aliasing, evitabile applicando un filtro passa-basso (LPF) anti-aliasing prima di ridurre i campioni) e l’espansione fa aumentare il numero di campioni (per interpolazione o replica);
- integrazione: l’integrazione diventa una somma dei valori del segnale;
- derivazione: diventa una differenza finita tra il campione e il precedente: ;
Statistiche di segnali digitali
Section titled “Statistiche di segnali digitali”- valor medio:
- varianza:
- energia:
- potenza:
cross-correlazione:
- segnali di energia:
- segnali di potenza:
Istogramma
Section titled “Istogramma”Dato un segnale discreto, è possibile calcolare la densità di probabilità dei livelli assunti dal segnale.
La PDF di un segnale di campioni e valori è:
Sistemi numerici
Section titled “Sistemi numerici”L’elaborazione dei segnali digitali prevede l’utilizzo di sistemi numerici, che a loro volta producono altri segnali digitali.
Il segnale in uscita può avere caratteristiche diverse rispetto a quello in ingresso (dimensionalità, rappresentazione dei campioni, ecc.).
I sistemi numerici possono essere sia LTI che non-LTI.
Sistemi numerici LTI
Section titled “Sistemi numerici LTI”- linearità: ;
- invarianza temporale: ;
Impulso di Kronecker
Section titled “Impulso di Kronecker”Per capire come definire la convoluzione nel caso discreto, dobbiamo prima dare una definizione di impulso (dato che non è possibile campionare un impulso).
Questa definizione mantiene tutte le proprietà della delta di Dirac:
- il suo integrale vale 1;
- è una funzione simmetrica;
- un impulso moltiplicato per un segnale discreto restituisce il valore del segnale in posizione : .
Risposta impulsiva discreta
Section titled “Risposta impulsiva discreta”Dando in ingresso un impulso di Kronecker a un sistema numerico LTI, otterremo la risposta impulsiva discreta.
In generale l’effetto è un allargamento dell’impulso su una certa sequenza di campioni. Per questo motivo tale operazione viene spesso chiamata Point Spread Function (PSF).
La convoluzione tra segnali discreti diventa: